NVIDIA Perkenalkan Isaac OS untuk Mempercepat Pengembangan Robot Humanoid Generasi Baru
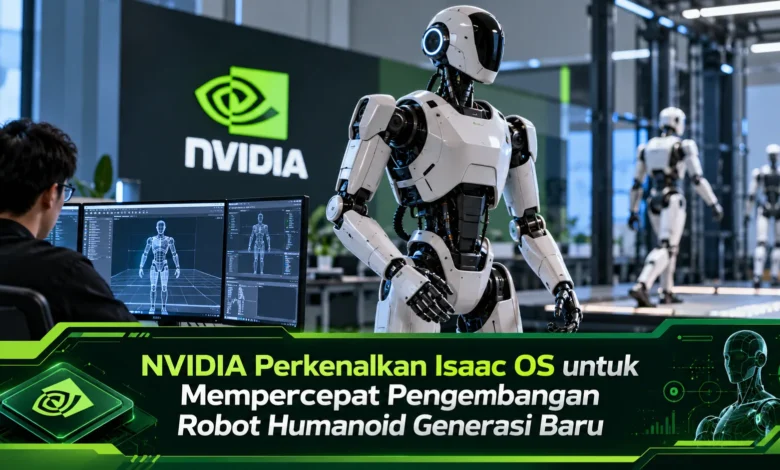
Perkembangan teknologi robotika memasuki babak baru setelah NVIDIA memperkenalkan Isaac OS dalam ajang GTC Berlin pada 21 Oktober 2026. Framework runtime open source ini dirancang untuk membantu pengembang mengintegrasikan kecerdasan buatan, sensor, sistem kontrol, dan perangkat keras robot dalam satu lingkungan operasional yang terkoordinasi. Kehadirannya menjadi langkah penting dalam pengembangan robot humanoid yang membutuhkan kemampuan merespons lingkungan secara cepat dan konsisten. Melalui Isaac OS, NVIDIA berupaya menyederhanakan proses perpindahan teknologi robot dari simulasi menuju penerapan nyata. Inovasi tersebut sekaligus memperkuat ekosistem physical AI yang semakin berkembang untuk kebutuhan industri, penelitian, dan otomatisasi masa depan.
Apa Itu NVIDIA Isaac OS dan Mengapa Penting bagi Industri Robotika?
NVIDIA Isaac OS hadir sebagai platform runtime dengan kode sumber terbuka yang dirancang untuk menghubungkan beragam sistem inti dalam pengembangan sistem robotika. Berbeda dengan platform komputer untuk penggunaan sehari-hari, teknologi ini berfokus pada integrasi pemrosesan AI dengan komponen robot. Melalui penggunaan NVIDIA Holoscan, Isaac OS memfasilitasi koordinasi aliran data sensor, perintah kontrol, dan pemrosesan kecerdasan buatan secara terkoordinasi dan sistematis. Pendekatan ini menjadi penting karena robot humanoid harus mampu merespons situasi fisik yang terus berubah tanpa mengganggu kestabilan pengendalian.
Salah satu keunggulan utama Isaac OS muncul melalui pendekatannya terhadap pelaksanaan proses robotika secara waktu nyata. Pada pengembangan robot humanoid, kemampuan menghitung dengan cepat belum tentu memadai. Robot juga membutuhkan konsistensi waktu eksekusi agar data pengamatan dan instruksi motorik dapat dijalankan dengan koordinasi tepat. Kebutuhan tersebut menjadi alasan utama pelaksanaan kontrol dengan waktu terukur dalam pengembangan framework tersebut. Berdasarkan kemampuan tersebut, peneliti mendapatkan dukungan untuk mengembangkan sistem kendali yang lebih konsisten.
Teknologi Utama di Balik NVIDIA Isaac OS
Secara teknis, Isaac OS dibangun di atas NVIDIA Holoscan sebagai landasan integrasi komputasi. Framework tersebut memungkinkan modul pemrosesan AI, komponen pendeteksi lingkungan, dan sistem pengendalian gerak saling terhubung. Untuk menggambarkan penerapannya, sensor visual humanoid dapat menyampaikan informasi visual kepada model kecerdasan buatan. Hasil analisis visual tersebut kemudian menjadi masukan bagi modul perencanaan tindakan. Pada tahap berikutnya, pengendali robot melaksanakan gerakan berdasarkan keputusan sistem. Pola kerja terintegrasi tersebut membutuhkan koordinasi waktu yang konsisten untuk mendukung perilaku robot yang stabil.
Pada pendekatan robotika yang terpisah, pengembang dapat mengalami kesulitan koordinasi antarkomponen. Lingkungan pengujian virtual, algoritma kecerdasan buatan, dan sistem elektronik robot tidak selalu memiliki antarmuka yang seragam. Situasi ini sering meningkatkan kompleksitas proses validasi. Isaac OS dirancang untuk membantu mengatasi tantangan integrasi ini melalui arsitektur penghubung antarsistem. Meski menawarkan manfaat tersebut, efektivitas penggunaan Isaac OS tetap memerlukan dukungan perangkat keras, kualitas perangkat lunak, serta evaluasi keselamatan yang ketat.
Integrasi Isaac OS dengan Isaac Lab dan GR00T
Pengembangan Isaac OS terhubung dengan strategi robotika NVIDIA karena perusahaan telah mengembangkan berbagai perangkat pendukung seperti NVIDIA Isaac Lab, Isaac Sim, dan Isaac GR00T. Masing-masing teknologi tersebut memiliki fungsi berbeda dalam siklus pengembangan robot. Isaac Sim berfungsi sebagai lingkungan simulasi, sedangkan Isaac Lab mendukung pengembangan kebijakan gerakan robot. Di sisi kecerdasan buatan, Isaac GR00T menawarkan model dasar robot humanoid. Isaac OS kemudian berperan dalam menyatukan pemrosesan sensor dengan pengendalian robot. Kombinasi ini memberikan dukungan bagi alur pengembangan yang lebih terpadu.
Bersamaan dengan pengembangan Isaac OS, NVIDIA menghadirkan Isaac Lab 3.0 yang dapat digunakan dalam rilis umum. Framework pembelajaran ini mendukung penggunaan banyak GPU serta penggunaan teknologi pemodelan fisika seperti Newton dan NVIDIA PhysX. Berkat pendekatan tersebut, tim robotika berpeluang melatih kemampuan manipulasi objek sebelum melakukan pengujian fisik. Sebagai ilustrasi, robot humanoid bisa mempelajari cara memindahkan objek melalui lingkungan pelatihan digital. Model yang sudah dilatih kemudian tetap membutuhkan validasi ketika digunakan dalam situasi operasional sebenarnya.
Dampak Isaac OS terhadap Efisiensi Pengembangan Robot Cerdas
Dampak positif yang dituju dari Isaac OS adalah peningkatan keterpaduan alur kerja ketika tim rekayasa menyatukan algoritma cerdas dengan perangkat fisik. Selama proses pembuatan humanoid, banyak komponen harus bekerja bersama. Unit pengukur orientasi, kamera, mekanisme penggerak, dan algoritma pengendalian harus beroperasi secara terintegrasi. Apabila koordinasi terganggu, respons perangkat dapat kehilangan ketepatan. Dengan menyediakan fondasi runtime, Isaac OS dirancang untuk mendukung pengaturan komunikasi dan pemrosesan data secara lebih konsisten.
Keuntungan tambahan berkaitan dengan percepatan eksperimen. Pembuatan sistem robot cerdas membutuhkan pengujian berulang karena kondisi operasional sulit diprediksi sepenuhnya. Para peneliti harus memeriksa apakah kemampuan yang dipelajari secara virtual mempertahankan performa ketika dijalankan secara nyata. Penggunaan arsitektur pengoperasian yang terintegrasi berpotensi meminimalkan kebutuhan integrasi ulang perangkat lunak. Walaupun begitu, Isaac OS belum tentu memberikan peningkatan performa yang sama pada semua robot. Efektivitas penerapannya bergantung pada hasil validasi dalam penggunaan langsung.
Peran NVIDIA Isaac OS dalam Transformasi Otomatisasi Industri
Pemanfaatan Isaac OS memiliki potensi dalam sejumlah sektor operasional yang mengandalkan sistem robotika. Sektor yang berpotensi memanfaatkan teknologi ini adalah industri manufaktur, terutama ketika robot perlu berinteraksi dengan beragam peralatan. Pada lingkungan kerja seperti ini, humanoid memerlukan kemampuan mengenali kondisi sekitar, menentukan tindakan berdasarkan informasi sensor, dan menjalankan instruksi secara terkoordinasi. Dalam pengumuman pengembangan platformnya, NVIDIA menjelaskan bahwa perusahaan Humanoid menggunakan Isaac OS sebagai bagian dari rangkaian teknologi robotika untuk melakukan validasi sistem menjelang proyek percontohan. Penerapan tersebut memperlihatkan potensi integrasi runtime pada robot nyata.
Selain lingkungan produksi, teknologi semacam Isaac OS juga berpotensi relevan bagi pengembangan robot layanan. Dalam penggunaan yang memungkinkan, kelompok peneliti robotika dapat mempelajari koordinasi sistem humanoid melalui framework dengan komponen yang dapat dikembangkan. Karakter sumber terbuka membuka kesempatan pengembangan bersama untuk memahami rancangan sistem. Meski demikian, akses terhadap framework tetap harus disertai pengujian risiko. Perangkat robot yang berinteraksi dengan pengguna membutuhkan pengendalian gerak yang aman sebelum digunakan secara luas.
Prospek NVIDIA Isaac OS dalam Ekosistem Physical AI
Peluncuran Isaac OS menjadi bagian dari komitmen NVIDIA untuk memperkuat infrastruktur kecerdasan buatan fisik. Tidak seperti kecerdasan buatan yang terbatas pada keluaran perangkat lunak, physical AI bertujuan menghubungkan kecerdasan mesin dengan interaksi fisik. Untuk mencapai kemampuan tersebut, model kecerdasan buatan perlu berinteraksi dengan sensor dan pengendali. Melalui Isaac OS, NVIDIA menawarkan salah satu komponen infrastruktur bagi proses penghubungan tersebut. Dengan demikian, inovasi ini tidak hanya berkaitan dengan robot humanoid, tetapi juga integrasi kecerdasan dalam berbagai mesin otomatis.
Dalam pengumuman ekosistem terbarunya, NVIDIA menghadirkan sistem referensi pengembangan humanoid Agile ONE SN melalui kolaborasi ekosistem dengan Agile Robots. Robot tersebut menggabungkan model Isaac GR00T dan platform pemrosesan Jetson Thor. Platform referensi tersebut memiliki rencana ketersediaan pada awal 2027 untuk mendukung penelitian dan pengembangan. Walaupun memperlihatkan kemajuan ekosistem, ketersediaan platform referensi belum berarti robot humanoid telah siap diterapkan di seluruh industri. Kebutuhan perlindungan operasional, konsistensi performa dalam waktu lama, dan efisiensi operasional tetap harus menjadi pertimbangan utama.
Rangkuman Inovasi NVIDIA untuk Pengembangan Humanoid Generasi Baru
Pengembangan NVIDIA Isaac OS menghadirkan langkah penting dalam integrasi sistem robotika karena menghubungkan pemrosesan AI, sensor, dan perangkat kontrol melalui platform pengoperasian dengan kode sumber terbuka. Berkat keterkaitannya dengan NVIDIA Holoscan, Isaac Lab, dan Isaac GR00T, rangkaian teknologi tersebut menawarkan kesempatan untuk meningkatkan keterpaduan proses pembelajaran dan penerapan. Walaupun manfaat aktualnya masih bergantung pada pengujian, inovasi ini memperlihatkan kemajuan TEKNOLOGI berbasis physical AI. Dari sudut pandang Anda, seberapa besar peluang humanoid diterapkan dalam lingkungan kerja? Mari berbagi pemikiran mengenai masa depan robot humanoid.